技術
推奨駆動回路と駆動条件の選択
1. アナログ駆動の場合
増幅器に流れる電流I(A)は式2で与えられます。この電流値が増幅器の機種選定のめやすになります。
ただしこの計算は機械系に流入する電流を考慮していません。実際にはメカトランスに与えられる負荷により流入する電流値も変わりますので、増幅器の機種を選定される場合は電流値の実測をお薦めします。
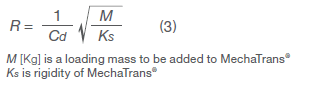
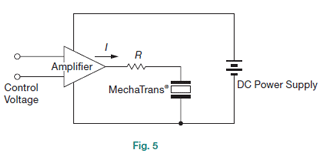
増幅器とメカトランスの間に入れる抵抗R(Ω)の値は式3で与えられます。最適なダンピングファクタが得られます。回路例は図5のとおりです。
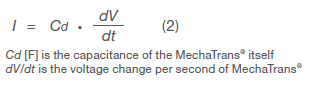
2. デジタル駆動の場合
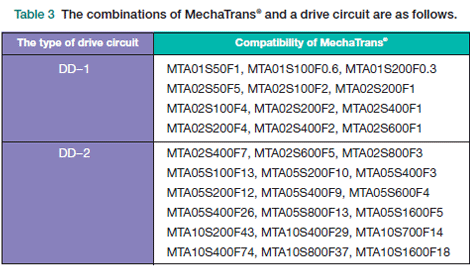
図6および図7は弊社でご提供できるデジタル駆動回路の例です。どのシリーズがどの回路に対応するかは表3をご参照ください。
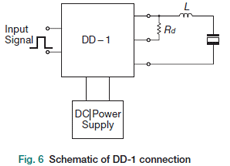
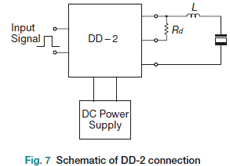
この回路ではメカトランスに矩形波電圧が加わりますが、メカトランスは入力側に静電容量を持つため、立ち上がりおよび立ち下がりの時点で大きなピーク電流が流れます。これを防ぐため、駆動回路とメカトランスの間にコイルLまたは抵抗Rを入れる必要があります。
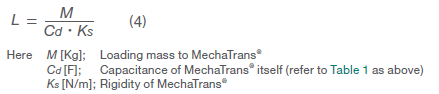
大きな運動エネルギーが要求される場合は、抵抗RではなくコイルLを用いてください。値は式4で決定します。駆動回路の共振周波数を機械系の共振周波数に合わせます。
パルス印加により駆動し、一回の動作が終わるごとに静止させたい場合は、信号入力のパルス幅T(秒)を式5で決定してください。
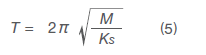
コイルについては、インダクタンス値のみならずコア材料およびエアギャップの選択により、電流によるコアの飽和を避ける必要があります。飽和の問題などでお困りの場合は、インダクタンス値をご指定いただければコイルの製作を承ります。
図6・図7の抵抗Rdの値は実験的に決める必要があります。ほぼ数Ωから200Ωの中に適切な値があります。繰り返し周波数にもよりますが、この抵抗器で消費される電力は一般に大きくなりますので、充分ワット数の大きなものをご使用ください。
直列コイルの代わりに抵抗Rsを用いる方法は、比較的穏やかな動きが要求される場合に適しています。信号入力を適切に選定することで、オーバーシュートの少ない動きも実現できます。動的条件下での駆動には経験を要しますので、ご不明な点はご相談ください。
コイルLを用いて矩形波を加えた場合、一般に元の矩形波電圧の約2倍の電圧がピーク値としてメカトランスに加わります。抵抗Rsを介した場合も、抵抗値によりますが元の電圧値より高いピーク電圧が加わります。そのため矩形波電圧は、コイルLを用いる場合は最大80V、抵抗Rsを用いる場合は最大130Vとしてください。